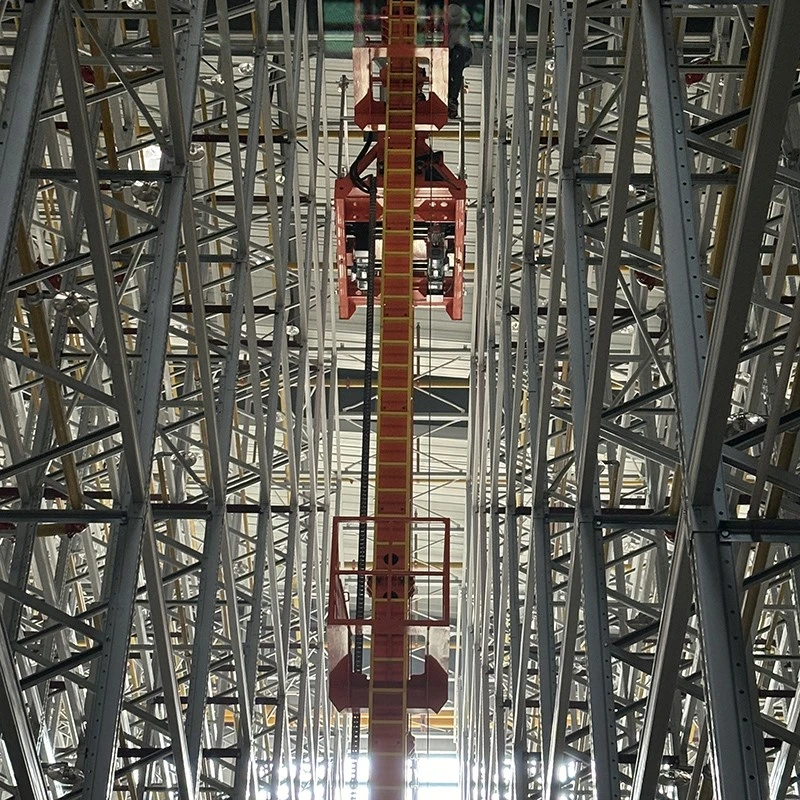
Dans les systèmes d'entreposage et de fabrication modernes, les opérations de manutention des matériaux et des produits ont évolué d'un recours traditionnel au travail manuel ou à de simples machines à un modèle très efficace centré sur des solutions automatisées de manutention des matériaux. Ces solutions sont basées sur des principes systématiques, intégrant la perception, la prise de décision-et l'exécution pour obtenir un flux de marchandises autonome, précis et efficace entre différents nœuds, devenant ainsi un support crucial pour une logistique et une fabrication intelligentes.
Les principes de base des solutions de manutention automatisée des matériaux peuvent être résumés dans une architecture en boucle fermée-de "perception de l'information-planification du chemin-contrôle des mouvements-exécution collaborative". La couche de perception des informations se compose de divers capteurs, dispositifs d'identification et systèmes de positionnement, notamment des LiDAR, des caméras de vision, des encodeurs, des lecteurs RFID et des unités de mesure inertielle. Ceux-ci collectent-des informations en temps réel sur les contours environnementaux, la position des marchandises, l'attitude des équipements et les obstacles, fournissant des sources de données fiables pour la prise de décision ultérieure-et garantissant une connaissance complète du statu quo dans des scénarios évoluant de manière dynamique.
Sur la base des données perçues, des algorithmes de planification de parcours et d’ordonnancement entrent en jeu. Le système logiciel génère des trajectoires de mouvement réalisables et efficaces en fonction des points cibles et des contraintes des tâches de manipulation (telles que l'évitement d'obstacles, les limites de vitesse et la consommation d'énergie optimale), à l'aide de la recherche graphique, de l'algorithme A*, de l'algorithme de Dijkstra ou de méthodes de planification de chemin stochastique basées sur l'échantillonnage-. Dans les scénarios collaboratifs multi-appareils, le module de planification central intègre les-positions en temps réel et les files d'attente de tâches de chaque unité de manutention pour une optimisation et une allocation globales, évitant ainsi les congestions et les conflits et maximisant le débit global.
La couche de contrôle de mouvement est chargée de traduire les résultats de la planification en commandes d'exécution spécifiques. Sur la base de modèles cinématiques et de contraintes dynamiques, le contrôleur envoie des commandes précises de vitesse et de couple aux unités d'entraînement (telles que les moteurs, les volants et les systèmes d'asservissement), garantissant ainsi que l'équipement de manutention fonctionne de manière stable le long de la trajectoire prédéterminée. Pour les véhicules tels que les véhicules à guidage automatique (AGV) et les robots mobiles autonomes (AMR), le contrôle par rétroaction et la correction en boucle fermée-sont souvent combinés pour corriger les écarts de trajectoire causés par des irrégularités du sol ou des changements de charge en temps réel, garantissant ainsi la précision du positionnement et la sécurité opérationnelle.
La couche d'exécution collaborative reflète l'intégration du système. Les équipements de manutention s'interconnectent avec les systèmes de gestion d'entrepôt (WMS), les systèmes d'exécution de fabrication (MES) et d'autres systèmes de contrôle de ligne de production, recevant des instructions de tâche et fournissant des commentaires sur l'état d'exécution pour parvenir à une intégration transparente entre l'entreposage, le tri et la production. Grâce à un protocole de communication et une interface de données unifiés, des unités de manutention de différentes marques et types peuvent collaborer sur la même plateforme, formant ainsi un réseau logistique flexible et évolutif.
Les principes de sécurité sont mis en œuvre tout au long du processus. Le système intègre des mécanismes de protection à plusieurs-niveaux, notamment des zones virtuelles restreintes et des limites de vitesse au niveau logiciel, des dispositifs de détection de collision et d'arrêt d'urgence au niveau matériel, ainsi que des stratégies de décélération ou d'évitement pour le personnel en approche, garantissant ainsi la sécurité des personnes et des équipements tout en améliorant l'efficacité.
En résumé, les solutions de manutention automatisée reposent sur l'intégration organique de la perception, de la prise de décision-, du contrôle et de la collaboration. Grâce à des algorithmes intelligents-basés sur les données et à des actionneurs de haute-précision, ils permettent d'obtenir un flux de matériaux sûr, efficace et flexible dans des environnements complexes, fournissant ainsi une base opérationnelle solide pour les chaînes d'approvisionnement et les systèmes de fabrication modernes.